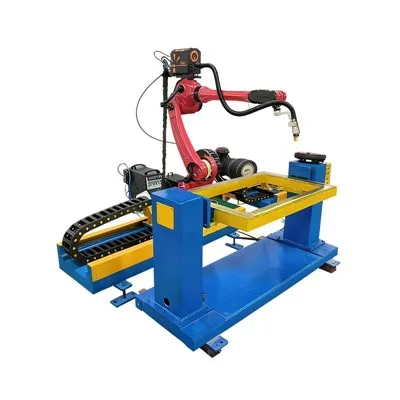
Los Ins & Outs dels braces robòtics industrials
Qu'es un braç robòtic industrial?
Coma equipament operacional automatizat desplegat dins d'environaments industrials, lo braç robòtic industrial es equipat de tres o mai aisses de movement programables.

Permet lo desplaçament espacial d'aisinas o de pèças de trabalh per realizar de procediments de fabricacion coma la soudadura, la pintura a pulverizacion, la paletizacion, lo cargament/descargament e lo montatge de las maquinas d'aisinas.
1. Diferéncias entre los braces robòtics industrials e los robòts collaboratius
Braces robòtics industrials presentan de velocitats d'operacion rapidas e una fòrta fòrça d'impacte, concebudas per una velocitat nauta, una carga utila pesuga e una produccion de massa contunhada. Devon èsser barrats per de barralhas de seguretat per separar los umans e las maquinas, çò que rend impossibla la collaboracion pròcha dels umans-robòts.

Los robòts collaboratius son equipats de captors de fòrça incorporats amb una deteccion de collision fòrça sensibla, que s'arrèstarà immediatament al moment de contactar los trabalhadors. Malgrat la velocitat e la capacitat de carga utila compromesas, necessitan generalament pas de barralhas de seguretat e pòdon trabalhar amb d'operators al meteis estacion de trabalh.

2. Diferéncias dins los paramètres de performància
Avantatges dels braces robòtics industrials: velocitat de foncionament nauta, carga utila pesuga e longa portada, adaptats a la produccion en massa continua d'intensitat nauta-.
Avantatges dels robòts collaboratius: estructura leugièra e sople, mas limitada en velocitat e en carga utila maximala, solament aplicabla al tractament de pèças de trabalh leugièras e pichonas.
3. Scenaris de produccion aplicables
Braces robòtics industrials: processus de naut-cicle e de carga pesuga-inclusent la soudadura, la paletizacion de materials pesucs, l'estampament e la cura de la maquina.
Robòts collaboratius: montatge de pèças pichonas-, inspeccion, poliment, manipulacion leugièra, e fabricacion sople amb de pichons lots e de tipes de produchs divèrses.
Cossí fonciona un braç robòtic industrial?
Los braces robòtics industrials presentan una estructura de ligam serial. Una basa rigida es fermament montada sul sòl, amb de ligams mecanics multiples e de joncions rotativas connectadas d'extrèm-a-extrèm, s'estendent fins al ponhet e a la brida de l'aisina d'extrèm. La granda majoritat dels braces robòtics sul mercat adoptan aquel dessenh en sèria; un pichon nombre de robòts parallèls existís mas an de scenaris aplicables limitats, que seràn elaborats mai tard. Cada articulacion correspond a un axe de movement independentament contrarotlable, e los modèls estandard son equipats de sièis axes etiquetats J1 a J6.

Los sièis aisses tomban en dos grops: Los tres primièrs aisses J1 (basa), J2 (espatla) e J3 (coide) son d'aisses de posicionament. J1 vira lo braç entièr a esquèrra e a drecha, J2 balança lo braç inferior endavant e enrè, e J3 leva e davala lo braç superior. En trabalhant en tandem, pòdon desplaçar lo ponhet dins quina posicion que siá dins l'envolopa de trabalh.
Los autres tres axes J4, J5 e J6 son integrats dins lo ponhet coma axes d'orientacion. Pòdon rodar, inclinar e torçar l'aisina finala per l'alinhar amb de pèças de trabalh dempuèi quin angle que siá.
En paraulas simplas: tres axes determinan la posicion de l'aisina, del temps que los autres tres ajustan sa postura. Sièis axes representan la configuracion minimala requerida per posicionar e orientar una aisina liurament a quin punt que siá e quin angle que siá dins l'espaci, es per aquò que los braces robòtics de sièis-axes son la solucion principala per l'automatizacion d'usina.
Cossí legir una fuèlha de donadas de braç de robòt
Après aver restrench las categorias de modèls coma los braces robòtics de sièis-axes, los robòts collaboratius e los robòts de paletizacion, las fuèlhas d'especificacion servisson de referéncia centrala per avalorar la practicitat de cada modèl. Los paramètres nominals provesits pels fabricants son subretot de valors optimalas obtengudas dins de condicions d'explotacion idealas, qu'amagan sovent de limitacions operacionalas criticas e pòdon aisidament menar a una seleccion de modèl incorrècta.
Cinc paramètres de basa determinan dirèctament la performància operacionala dels braces robòtics: carga utila nominal, rai de trabalh, precision de posicionament repetit, temps de cicle, e gras de libertat (nombre d'axes). Notadament, la carga utila e lo rai de trabalh son mutualament restrictius; una avaloracion globala completa es necessària en luòc d'avalorar quin paramètre que siá en isolament.
1. Carga utila
quand fonciona a una velocitat nominala amb una portada estandard, sens degradacion de performància o pèrda de vida de servici. Trapèlas claus d'evitar pendent la seleccion del modèl
Calculatz pas sonque Se referís al pes de carga maximal qu'un braç robòt pòt portar establament tard lo pes de la pèça de trabalh ela meteissa; lo pes total de l'extrèm-de-arm Tooling (EOAT) deu èsser apondut, inclusent d'accessòris coma de pinças, de ventosas a vuèg, de periferics de cambiament rapid-, de captors e de cables.
Dos critèris de basa
La carga nominal es definida en foncion del centre de gravetat de carga estandard e de la distància de desplaçament de montatge. D'aisinas mai pesugas o de centre de gravetat desplaçat reduiràn la capacitat de carga reala. Verificatz totjorn la corba d'atencion de carga utila- en luòc de vos apiejar unicament sus la valor de carga utila nominal anonciada.
Un marge de seguretat de 20% a 30% deu èsser reservat pendent la seleccion del modèl per contrarotlar l'inercia pendent l'acceleracion e la desaceleracion e aculhir de futuras mesas a jorn d'aisinas. Una carga utila que correspond pas que a las exigéncias de foncionament indica una especificacion subredimensionada.

2. Atencion maximala
Significa la distància maximala de linha drecha-del centre de la basa del braç robòtic a la brida de l'aisina, que determina l'envolopa de trabalh eficaça. Son airal de trabalh es pas una esfèra regulara; de zònas cegas existisson al dessús e al dejós de la basa, e la mobilitat articulara es extrèmament paura dins las zònas pròchas de la basa.
Directivas de seleccion de modèls
Seleccionatz pas un modèl unicament en foncion de l'atencion maximala. Verificatz l'envolopa de trabalh contra las posicions de seleccion-e-plaça, la disposicion de l'aisina, e los punts d'entrada/sortida del material. L'aisina finala pòt alargar lo rai de trabalh, pasmens los angles de rotacion de las articulacions redusiràn la portada de foncionament eficaça. Una portada mai longa correspond a una capacitat de carga utila mai bassa e a una emprenta mai granda de l'unitat, doncas qu'aqueles paramètres se restrenhon los uns los autres.
3. Precision de posicionament repetida vs precision de posicionament absoluda
Precision de posicionament de repeticion
Coeréncia d'un braç robòtic que torna de manièra repetida a de punts cibla ensenhats manualament, tipicament ±0,0X mm. Es un paramètre promocional clau mes en evidéncia pels fabricants e adaptat a la màger part dels scenaris d'operacion amb de trajectòrias de movement fixas.
Precision Absoluda de Posicionament
Precision d'un braç robòtic atenhent de coordenadas non ensenhadas generadas a partir de dessenhs CAD, de logicials de programacion fòra linha o de sistèmas de vision. Aquesta valor de precision es fòrça inferiora a la precision de posicionament repetit e es rarament listada dins las especificacions del produch. Servís de paramètre de còr critic per la programacion fòra linha, l'integracion de la vision e las aplicacions d'intercambiabilitat de robòts.
Concepcion erronèa comuna
Las doas metricas son pas intercambiables. Una precision de posicionament de repeticion nauta garentís pas una precision de posicionament absoluda nauta.
4. Cycle Time / Operating Speed
Aqueste paramètre rebat la capacitat de produccion teorica de l'equipament e representa l'indici mai idealizat dins las especificacions del produch. Lo temps de cicle nominal e la velocitat maximala publicats pels fabricants son calculats dins de condicions d'explotacion estandard que presentan de distàncias de viatge cortas, de cargas utilas leugièras e de paramètres optimizats, que pòdon pas correspondre als environaments de produccion del mond real.
Lo temps de cicle real es afectat pel pes de la carga utila, la distància de viatge, los punts de passatge intermediaris, e lo temps de demorança del procès (per la dispensacion, la soudadura, lo tampon d'alinhament de precision). La produccion de produccion reala es generalament mai bassa que la valor nominal. Las donadas de tèst mesuradas o los resultats de simulacion prevaleràn pels scenaris de produccion de basa.
5. Graus de Libertat (DOF) / Nombre d'axes
Fa referéncia al nombre d'articulacions independentament mobilas sus un braç robòtic, que determina la soplesa de la postura de trabalh de l'efector final:
1. Robòts 4-axes (robòts SCARA, la màger part dels robòts de paletizacion): Velocitat e rigiditat nauta, amb d'efectors finals capables sonque d'operacions verticalas. Ideal per de prètzfaches plans de causida-e de plaçament, de paletizacion e de montatge simples.
2. Braces robòtics de 6 axes: Posturas ajustablas a totes los angles, permetent un acoblament inclinat amb de pèças de trabalh. Convenent per la soudadura, l'assemblatge complèxe, e lo cargament/descargament a maquina de pèças de trabalh de forma irregulara.
3. Braces robòtics redondants de 7-axe: Capable d'evitar los obstacles de l'equipament tot en mantenent de posturas establas d'efectors d'extrèm- quitament dins d'estacions de trabalh compactas, adaptadas a de condicions de trabalh complèxas amb d'espaci restrench.
Principi de seleccion: Configurar los axes segon la demanda reala. Los modèls multi-ais de nauta especificacion son pas necessaris per d'aplicacions planas simplas per evitar de despensas de còst innecessàrias.
Scenaris d'aplicacion
Los fuèlhs d'especificacions son pas que significatius quand son alinhats amb de processus de produccion reals. Una repetibilitat de ±0,05 mm, una metrica critica per la soudadura, a pas cap de pertinéncia per las linhas d'estampatge de 400 tonas, ont lo sincronizacion del movement e l'emprenta del sòl prenon la prioritat.
1. Soudadura: Seleccionatz de robòts basats sul camin de soudadura en luòc de la carga utila
La soudadura per arc s'apièja fòrça sus un seguiment precís del camin. Las costuras de soudadura son sovent corbadas, verticalas, o encastradas dins lo fons dels fixacions. La torcha de soudadura deu manténer una distància d'arrèst e un angle de desplaçament coerents, doncas que la piscina de soudadura fonduda es fòrça susceptibla a de minusculas desviacions. Las torças e lors cables pesan pas que qualques quilogramas, doncas la carga utila es pas una prioritat màger. Los requisits claus incluson una precision de camin continu nauta, un ponhet prim e agil, e una portada de trabalh ampla. La solucion recomandada es un robòt articulat de 6-axes amb una carga utila de 6–20 kg, equipat de sistèmas de seguiment de costura o de deteccion per arc e un contrarotlador permetent l'interpolacion de movement doç.
2. Pintura e distribucion d'adesiu: Priorizar lo revestiment unifòrme a la velocitat de pulverizacion
Doas nòrmas obligatòrias s'aplican als robòts de pintura: construccion a pròva d'explosion e un espessor de revestiment coerent. Las cabinas de pintura contenon de bruma de solvant inflamable, çò que fa dels braces robòtics estandard un risc d'incendi grèu. Lo pistolet de pulverizacion deu manténer una distància, un angle e una velocitat de desplaçament constants; un movement incoerent mena a de defauts comuns coma l'aflaquiment, las tacas nudas e la textura de la pèl d'iranja. Los ponhets creus a travèrs-braç encamina intèrnament las manguèlas de pintura e d'aire per evitar l'interferéncia de la canonada amb lo modèl de pulverizacion. Los robòts 6 axes leugièrs, de longa portada a pròva d'explosion- son ideals, amb una proteccion IP completa contra la subrepulverizacion e optimizats per de trajectòrias establas puslèu que per una manipulacion de carga utila pesuga.
3. Paletizacion e Despaletizacion: Seleccionatz los robòts per carga utila, portada e temps de cicle
Una precision nauta es pas necessària per la paletizacion. La seleccion del modèl depend de tres factors: carga utila, rai de trabalh e velocitat de cicle. Los cartons estandard pesan 15-50 kg, e los robòts devon cobrir tota l'airal d'empilatge dels palets. Un palet empilat de 2 mètres de naut demanda aperaquí 3 mètres d'atencion, amb una sortida mesurada en cartons per minuta. 4-axe los robòts de paletizacion ofrisson de performàncias optimalas. Lors ponhets verticals dedicats eliminan d'axes redondants, en canalizant tota la poténcia motora dins la capacitat de carga e una portada larga per una eficiéncia de còst superiora.
Per veire se nos encastram, metètz una exigéncia vertadièra davant un engenhaire. Mandatz vòstre dessenh de pèça, lo temps de cicle e las contraintes de cellula, e tornarem amb una configuracion e un temps de realizacion - [Demandar un devis] / [Parlar amb un engenhaire] o nos mandatz un messatge sus WhatsApp. Mai sus qui sèm sus nòstre [A prepaus de la pagina], e de construccions recentas jos [Estudis de cas].